Visualeaf← 返回主页

Timeline · Experience

经历时间线

从在校竞赛到实习,按时间从早到晚排列。点开视频和证书可以直接看,条目里的链接通向项目详情。

联系邮箱:visualeaf [at] foxmail.com

A

在校经历

Campus · 2024–2026

两个竞赛项目系列:RoboSolver 视觉引导机械臂与 RoboMaster 双云台视觉。

  1. RoboSolver

    担任视觉引导机械臂项目负责人

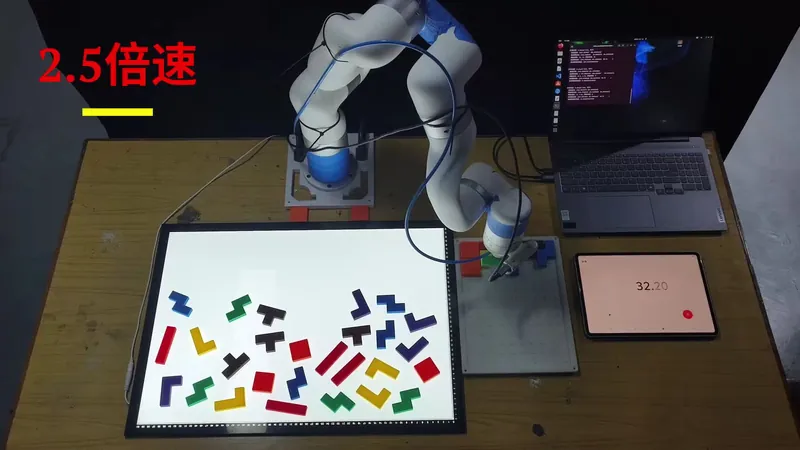
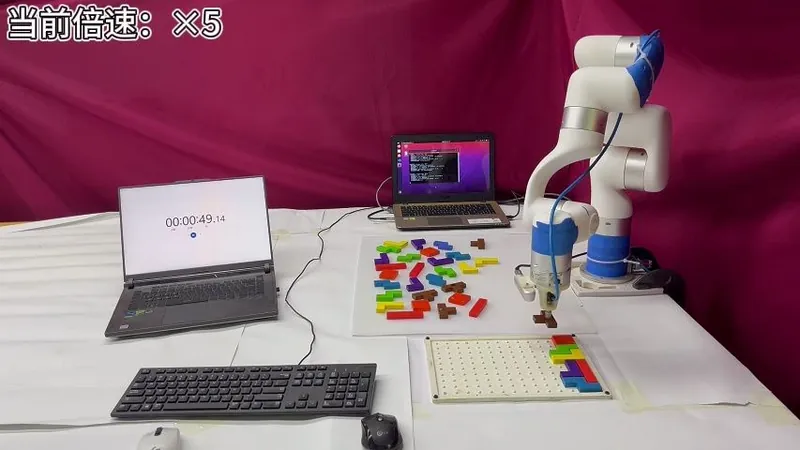
    在遗留工程上适配俄罗斯方块赛题,接入 RealSense 与 xArm。

    项目详情 →
  2. RoboSolver

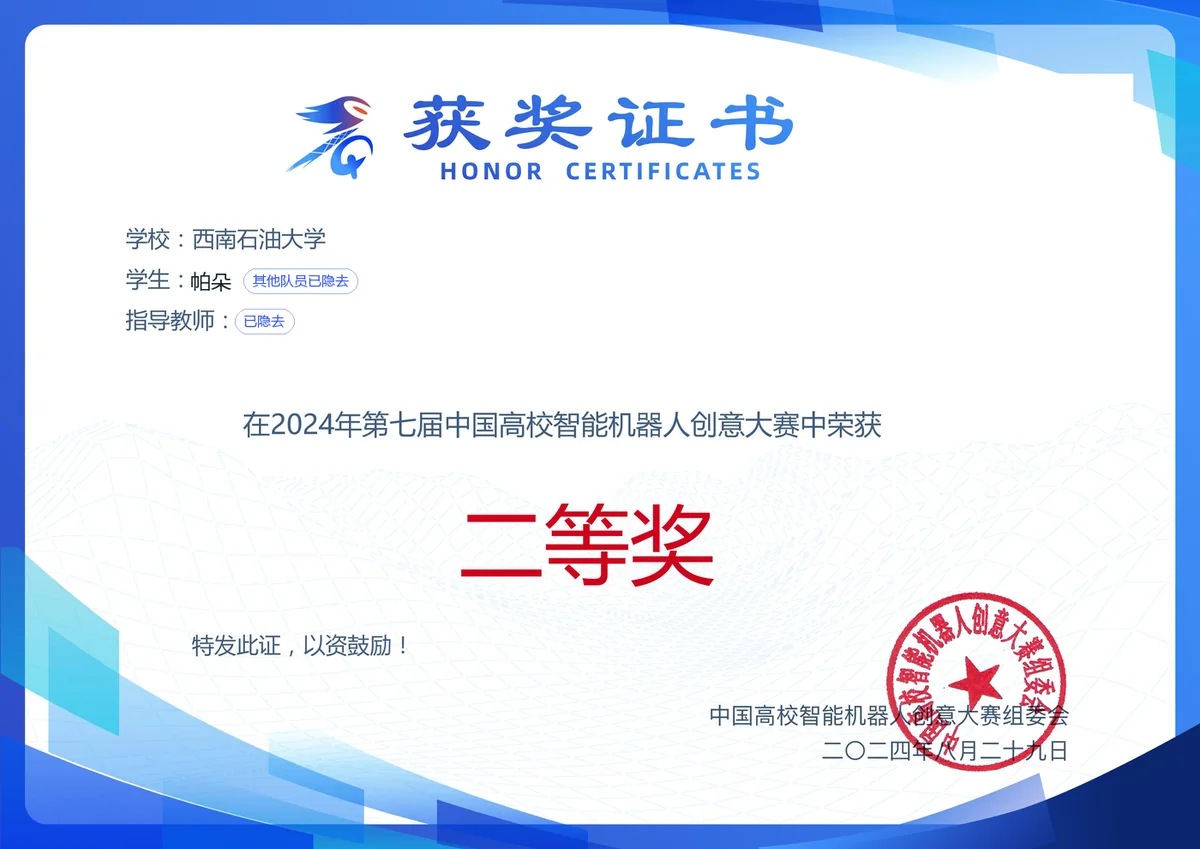
    第七届中国高校智能机器人创意大赛全国二等奖

    完成方块识别、坐标映射与抓取摆放链路;团队另获俄罗斯方块专项赛初赛一等奖。

    项目详情 →
  3. RoboMaster

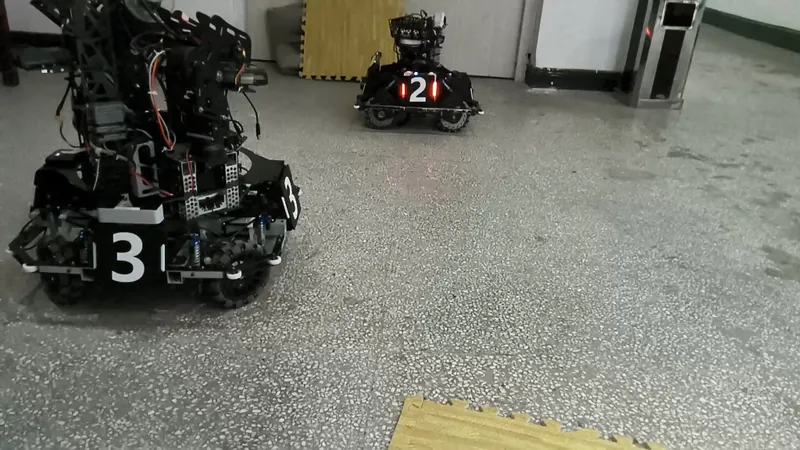
    加入 RoboMaster 视觉组

    担任核心视觉开发,负责双相机、双云台视觉。

    项目详情 →
  4. 在校竞赛

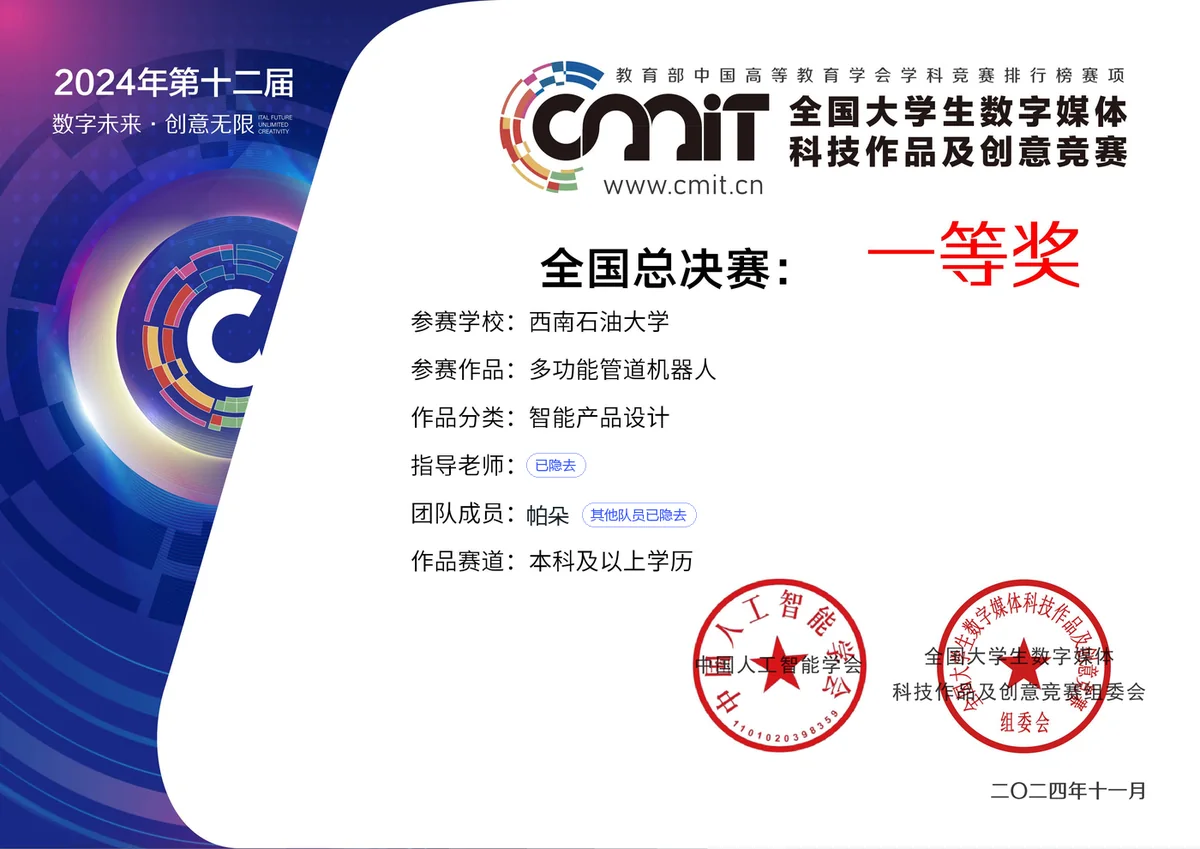
    全国大学生数字媒体科技作品及创意竞赛全国一等奖

    第十二届全国总决赛,团队作品“多功能管道机器人”。

    在主页查看 →
  5. RoboMaster

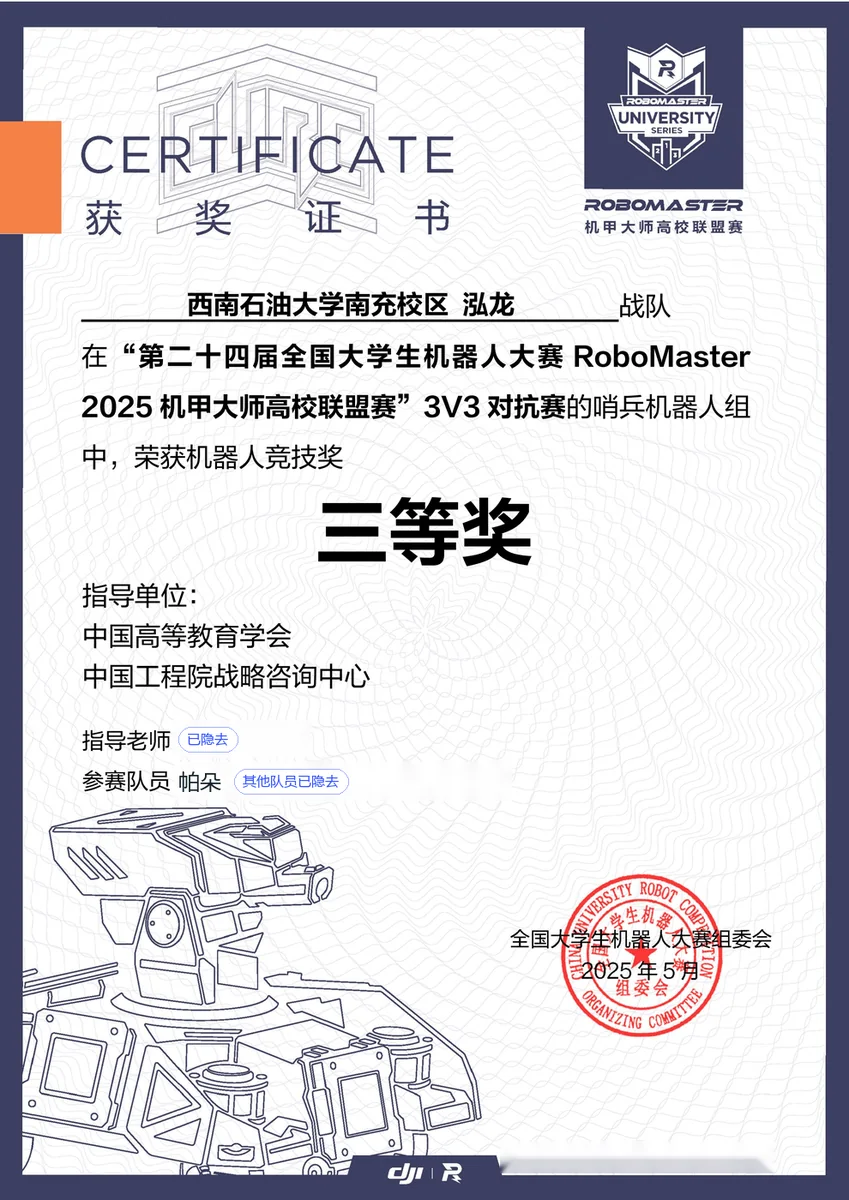
    RoboMaster 2025 高校联盟赛与步兵对抗赛全国三等奖

    修正顶点顺序让 MLP 分类置信度回到 95% 以上,PCA 角点精修降低重投影误差约 30%;泓龙战队。

    项目详情 →
  6. RoboSolver

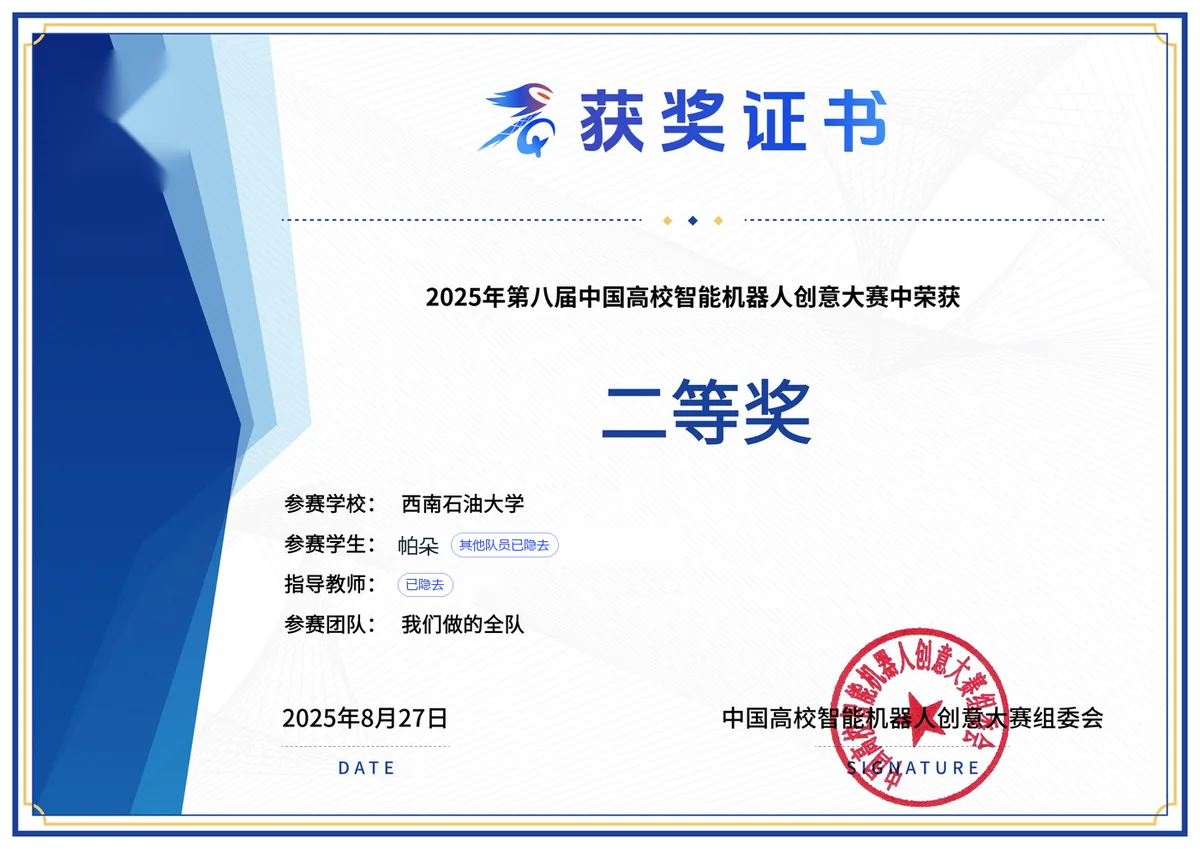
    第八届中国高校智能机器人创意大赛全国二等奖

    第二届迭代:最小二乘坐标标定、七类方块匹配与执行约束。

    项目详情 →
  7. RoboMaster

    RoboMaster 2026 高校联盟赛与步兵对抗赛全国一等奖

    第二十五届全国大学生机器人大赛。参赛名额有限,本人以战队指导身份登记,没有个人证书。

    项目详情 →
B

实习经历

Internship · 2026

四川与重庆两家机器人企业的算法实习。

  1. 四川机器人企业

    离线人脸情绪识别 Demo

    4 周完成约定 6 周的 Demo,提前 2 周交付;人脸检测支路稳定 10.0 FPS。

    项目详情 →
  2. 重庆机器人企业

    轻量通信层开发

    在 Cyclone DDS 上自研发布订阅封装;关键 topic 独占线程,同机尾延迟约 3ms → 24–29µs。

    项目详情 →
  3. 重庆机器人企业

    四足轮腿强化学习(仿真)

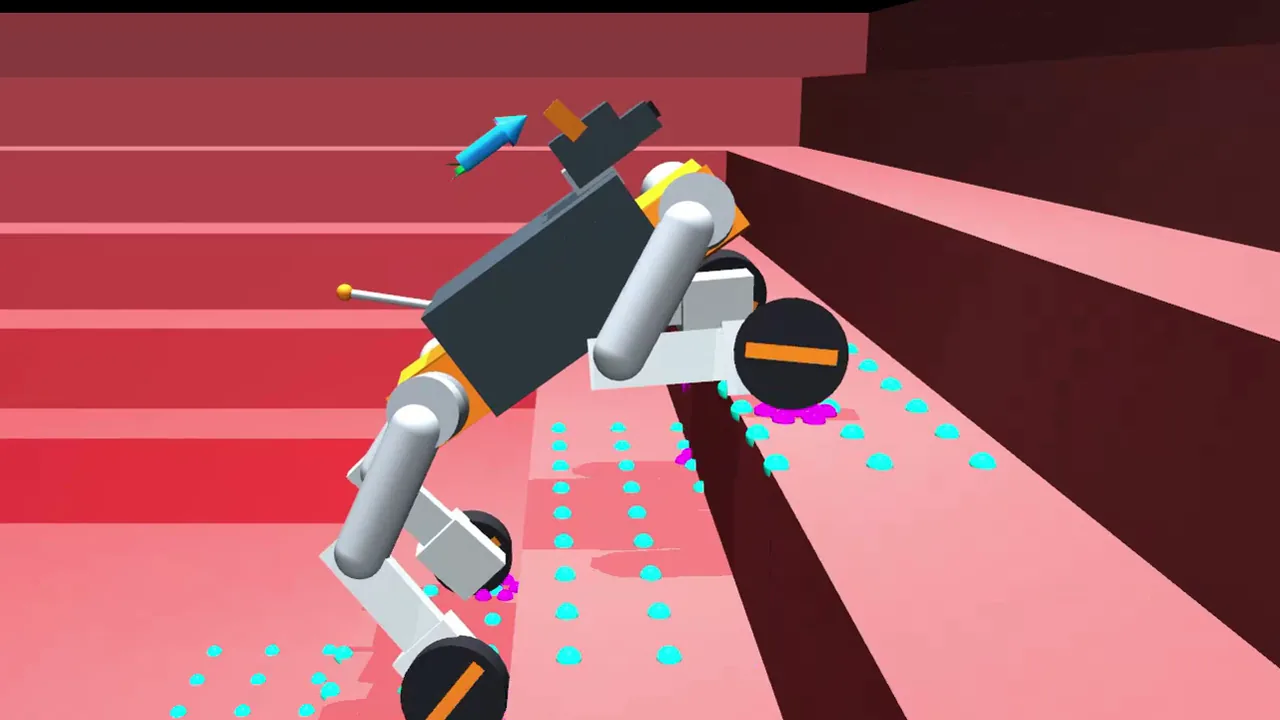
    参考 robot_lab 重写训练工程,设计奖励与课程,实现 24cm 连续五级台阶攀爬。

    项目详情 →
  4. 重庆机器人企业

    空翻与高台策略交付

    空翻后退漂移 1.00 → 0.26m(v2,64 环境);高台 10–100cm 每档 64/64。

    项目详情 →
  5. 重庆机器人企业

    双掌位姿任务与奖励设计

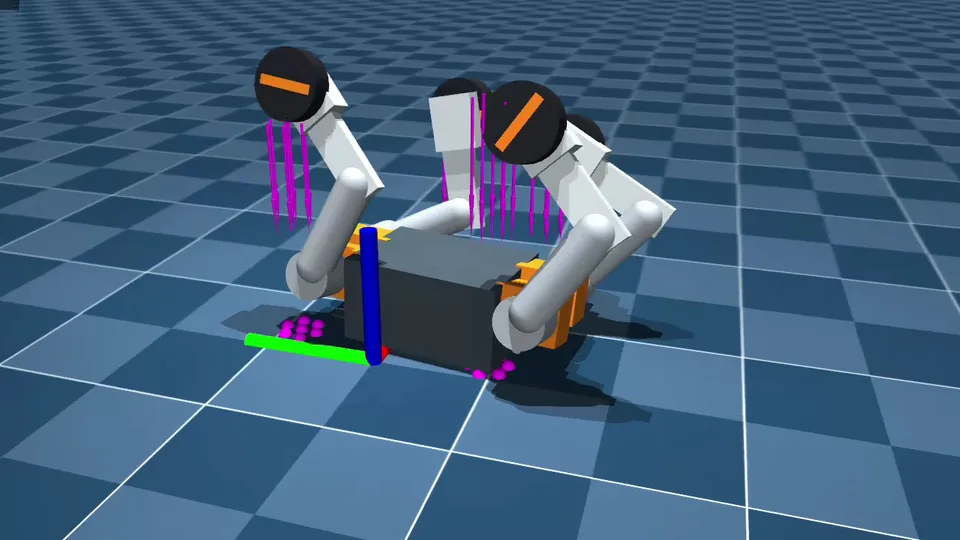
    定义 TCP 位置与朝向目标,结合可达域采样、碰撞和到位保持约束训练策略。

    项目详情 →
  6. 重庆机器人企业

    双臂 Jetson 部署与 sim2real 分析

    17 轴策略导出部署到 Jetson;实机指令送入独立仿真复放,分析腕部摆动。

    项目详情 →
← 返回主页